
X
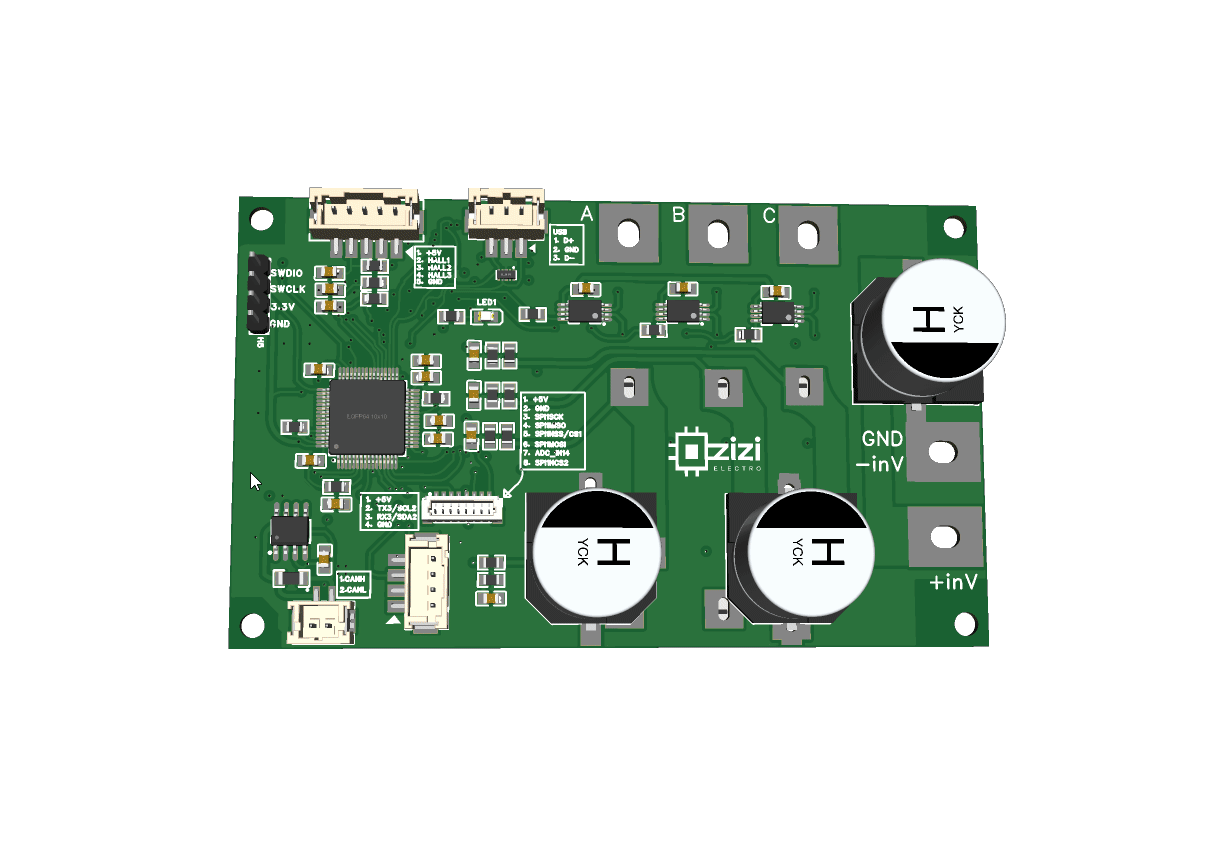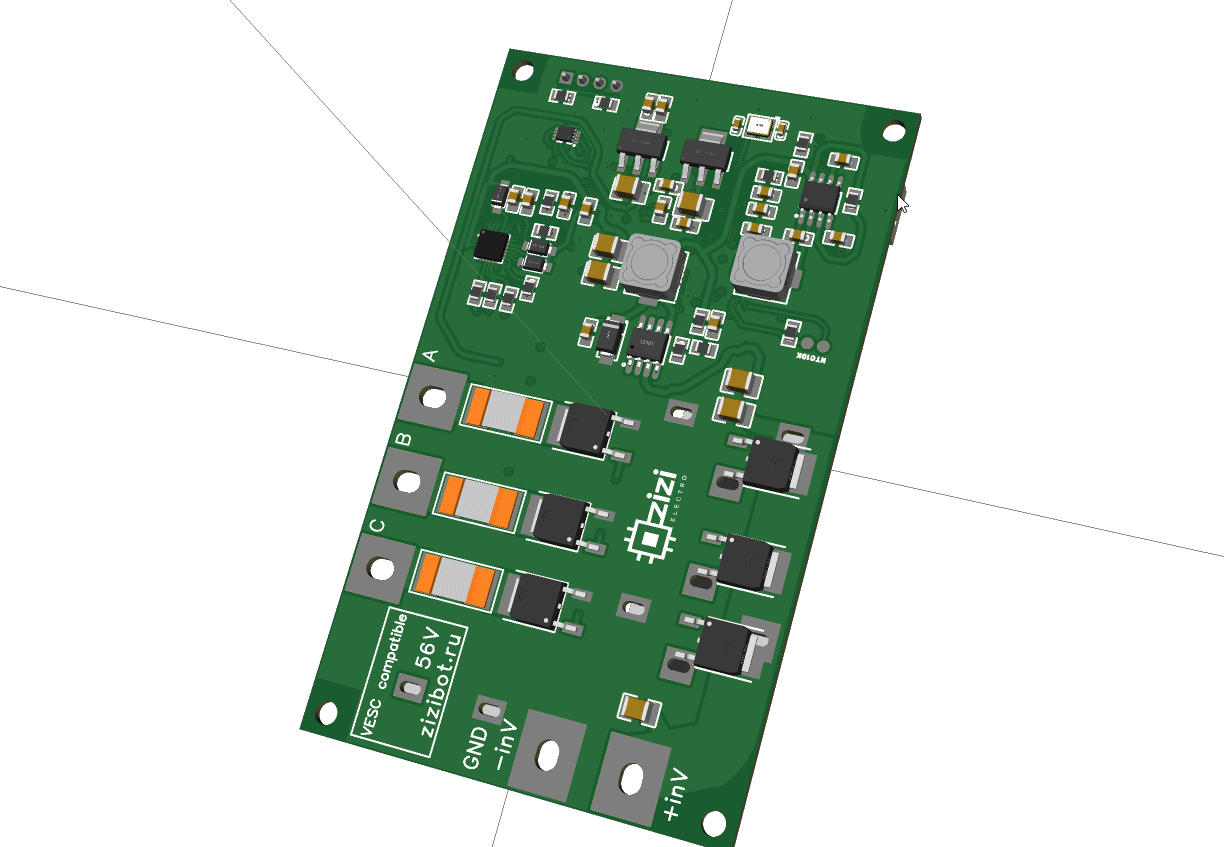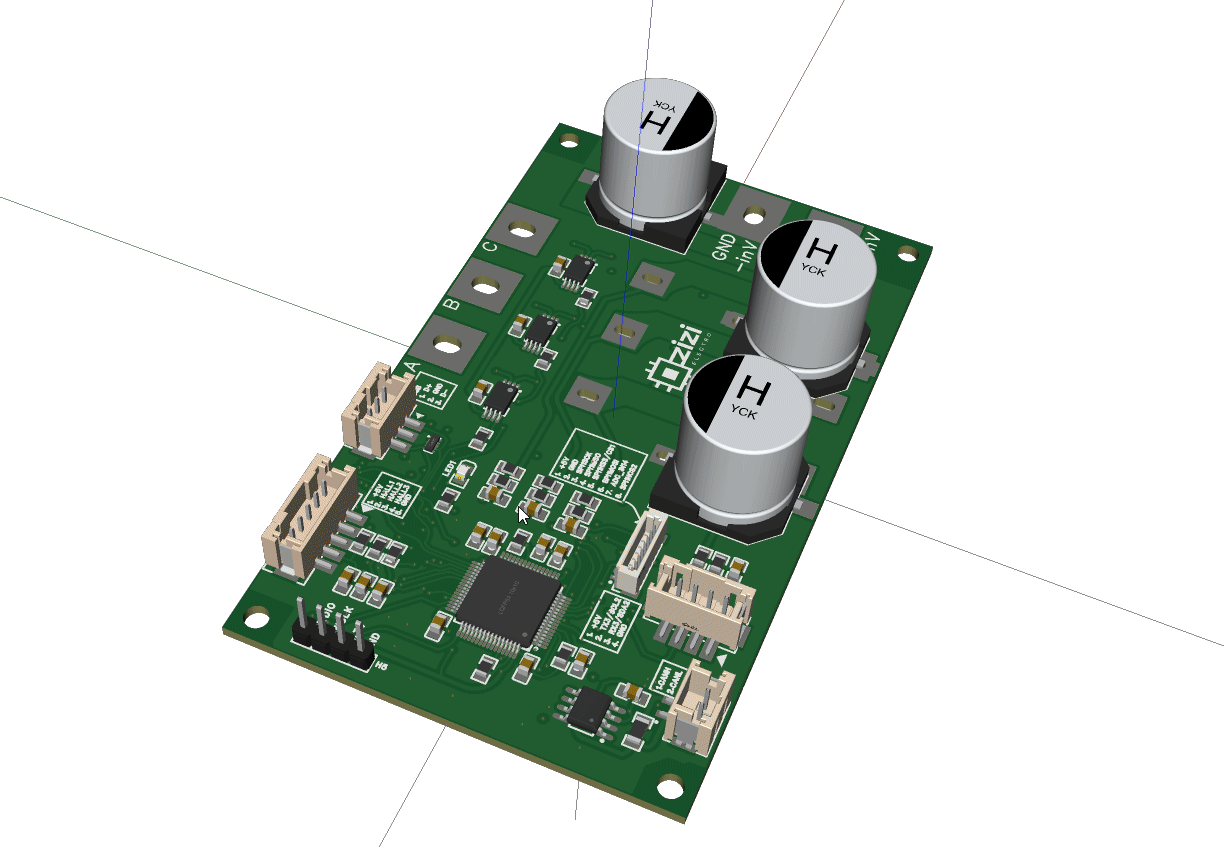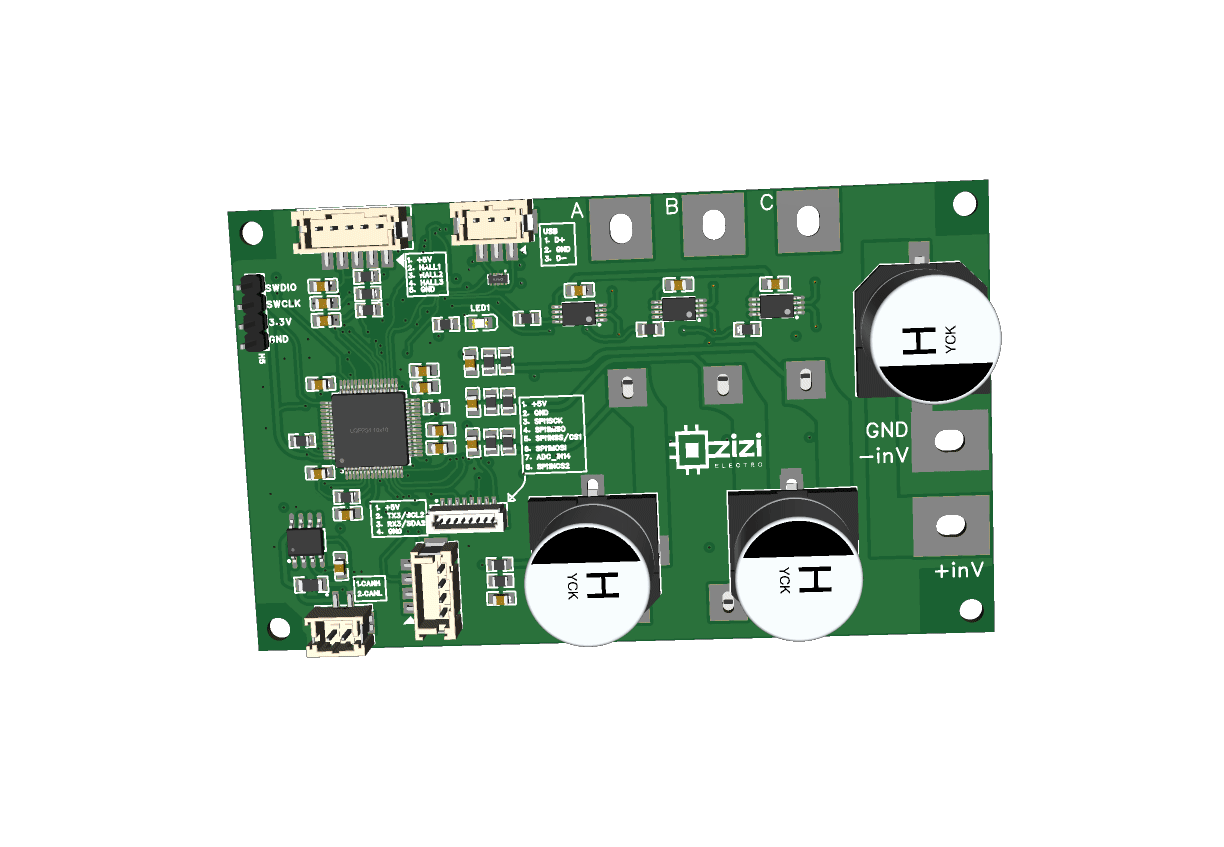
Завершены испытания регулятора оборотов мотора для малых роботов
Регулятор адаптирован под модифицированную прошивку VESC 6.0.6 (модификация касается SPI порта подключения датчиков угла поворота AS504x).
Регулятор разработан без заказа на инициативной основе, для собственных нужд - реализации собственных проектов.
В то же время возможно кому то потребуется функционал данного изделия или схожий.
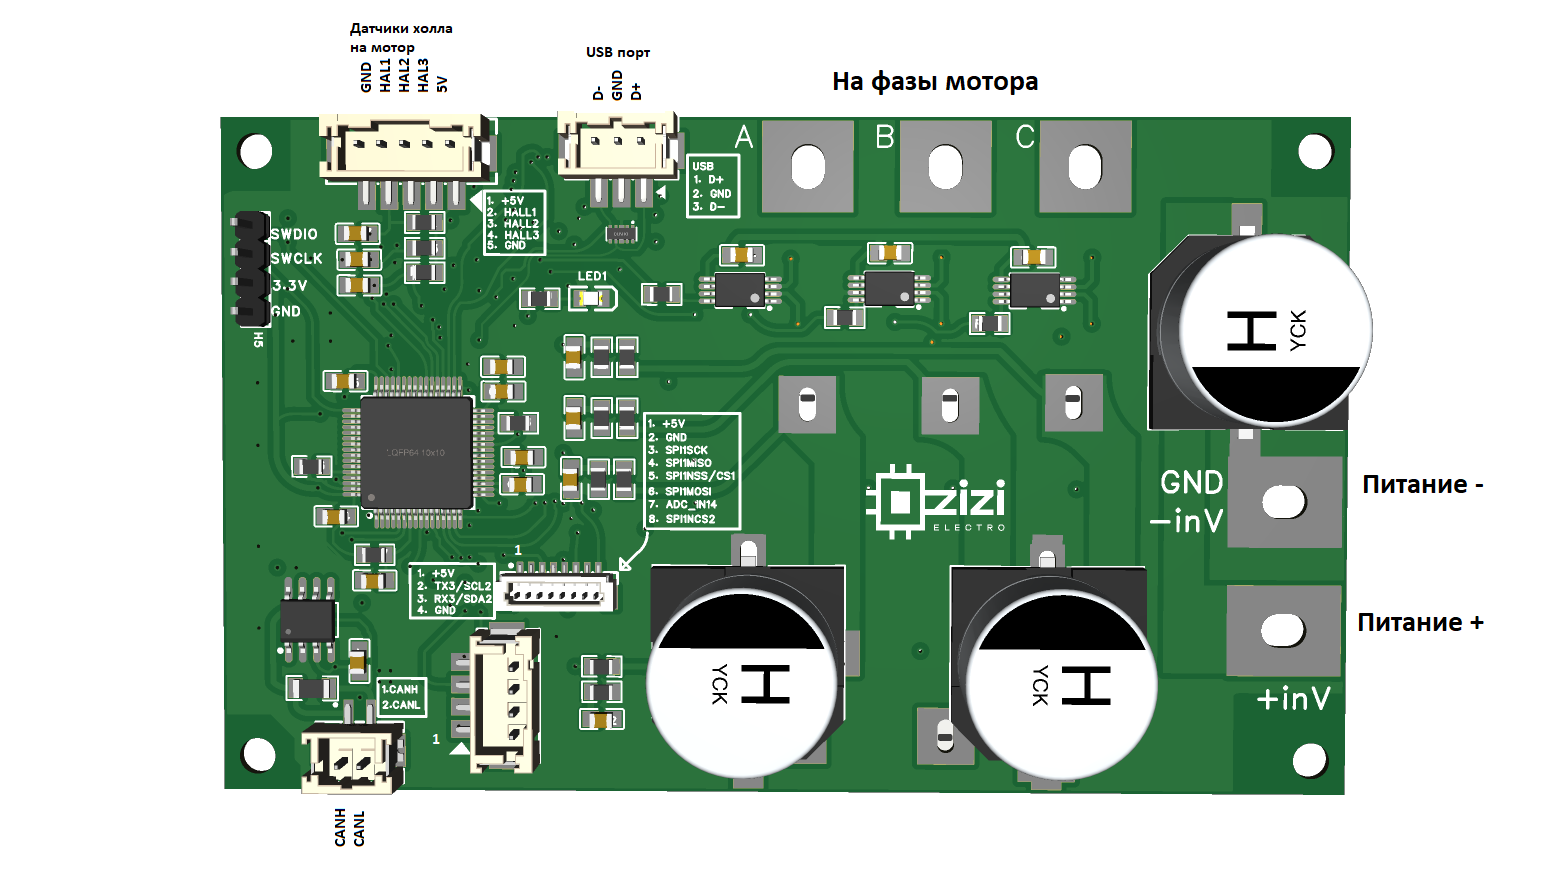
Для настройки регулятора используется приложение vesc_tool_6.06.
Регулятор подходит для управления степенями свободы манипуляторов и роботов, а также для управления мотор-колесами небольшой мощности (до 400 Ватт в пике).
Тестирование проводилось при управлении мотор-колесом скейтборда на 350 Ватт с подключенными датчиками Холла. Благодаря наличию фильтра помех от "Холлов", управляемость колеса весьма порадовала.
Но замечу, что тестирование на реальной доске с моторами с человеком в виде нагрузки не проводилось, весьма возможно что в этом случае потребуется установка радиаторов...
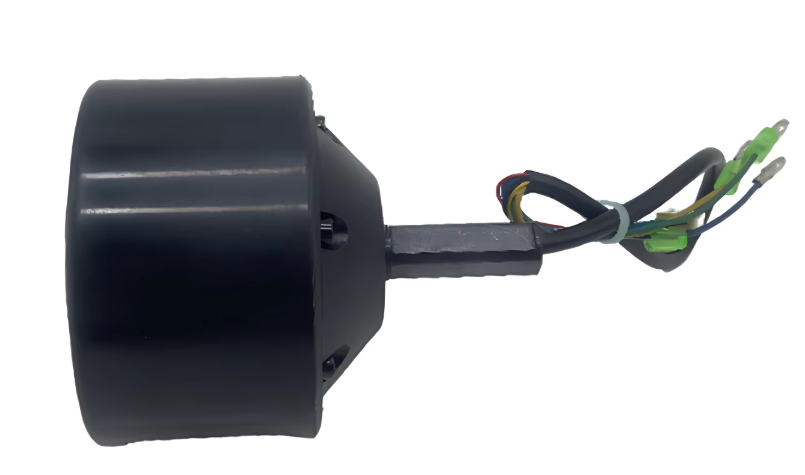
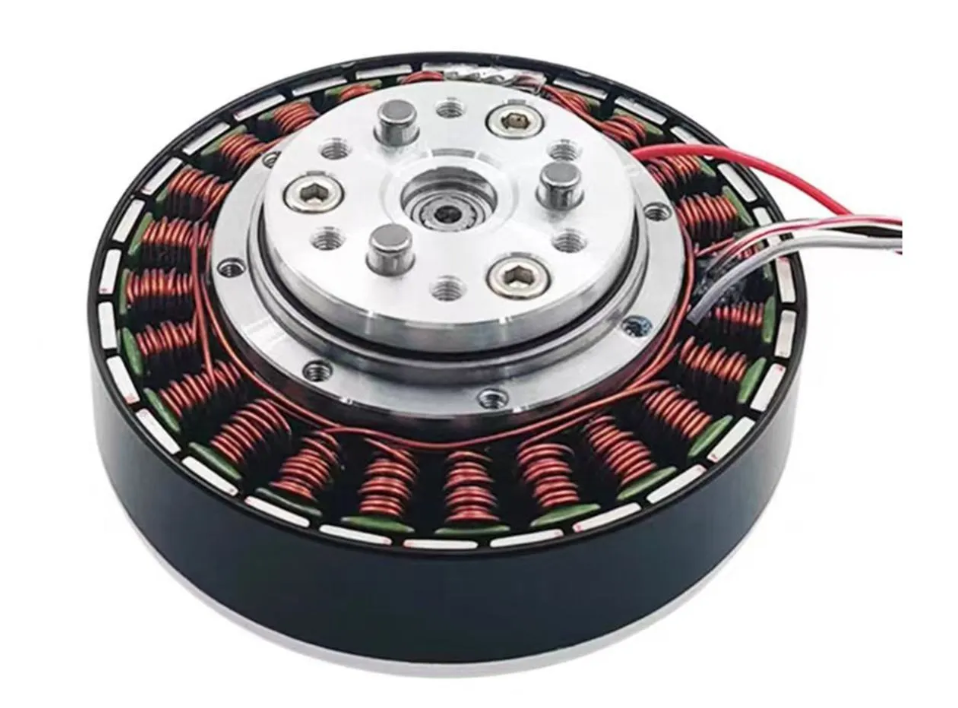
При регулировании в режиме удержания положения (угла поворота) Применялся мотор-редуктор 5N.M GIM6010-8
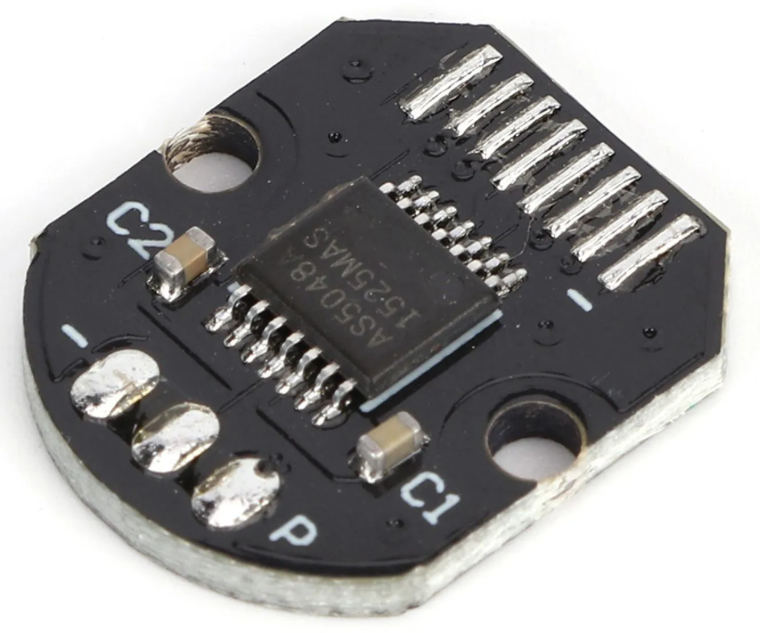
В качестве датчика угла поворота выходного вала мотор-редуктора использовался модуль AS5048A в режиме SPI интерфейса.
 111
ОСТАВИТЬ КОММЕНТАРИЙ
Форма авторизации
ВОЙТИ С ПОМОЩЬЮ:
ИЛИ Авторизация на сайте: